部落格

  • 加州拚減排、擬給予電動車30億美元購車退稅補助

    加州拚減排、擬給予電動車30億美元購車退稅補助

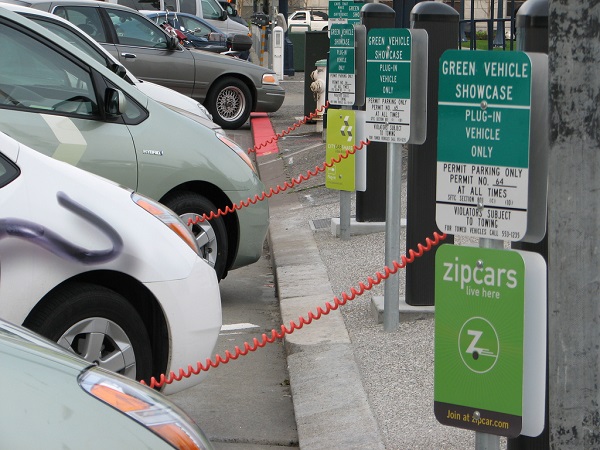
    華爾街日報15日報導,加州下議院已通過規模達30億美元的電動車購車退稅折扣法案,後續還得過上議院與州長Jerry Brown這兩關。負責起草這項法案的舊金山民主黨籍議員Phil Ting表示,加州若想落實氣候變遷目標(2025年讓150萬輛零排放車輛上路)、勢必得想辦法給電動車產業打強心針才行。根據加州空氣資源局的統計,加州已有超過25萬輛零排放汽車(包括電動車)上路、佔美國約半數的比重。根據加州新車經銷商協會發表的報告,2017年第1季電動車僅佔加州整體汽車銷售比重的2.7%。

    Edmunds(汽車銷售追蹤網站)汽車業分析師Jessica Caldwell指出,加州若推新補貼方案、對銷售應該有所幫助,特別是Chevrolet Bolt、特斯拉Model 3(見圖)擁有更好的續航力。加州自2010年起給予每台全電動車2,500美元的折抵稅額、但自今年夏季起只有所得水準符合標準的消費者才能取得補助。

    Thomson Reuters 7月16日引述法國週報《Le Journal du Dimanche(JDD)》報導,法國總統馬克宏(Emmanuel Macron)在受訪時表示,他對於美國總統川普(Donald Trump)改變退出巴黎氣候協議的決定抱持希望。馬克宏說,川普在兩人碰面時表示他會試著在未來數個月內找到解決方案。

    Cobalt 27 Capital Corp(TSX-V:KBLT)6月23日在加拿大創業板初次公開發行(IPO)、一舉募得2.0億加幣(相當於1.507億美元)。瑞銀(UBS)表示,鋰電池供應鏈中的原物料將受電動車滲透率快速增長的衝擊、但當中僅有鈷面臨儲備有限的問題。

    通用汽車(General Motors)Chevrolet Bolt電動車續航力達238英里(383公里)、建議零售價37,495美元起(註:最多可取得7,500美元的聯邦折抵稅額、扣除後入手價相當於29,995美元)。

    美聯社報導,IHS Markit汽車業分析師Stephanie Brinley指出,Bolt續航力遠高於美國平均來回通勤距離(40英里),但有時人們回家後可能忘了或沒有足夠時間進行充電,這是電動車主得多加費心的地方。

    電動車大廠特斯拉(Tesla)14日上漲1.35%、收327.78美元;週線上漲4.65%、3週以來首度收高。

    通用汽車14日上漲1.37%、收36.35美元,創3月16日以來收盤新高。

    Cobalt 27 IPO價格為9.0加幣;7月14日大漲7.00%、以10.70加幣坐收,創IPO以來收盤新高。

    (本文內容由授權使用。圖片出處:public domain CC0)

    本站聲明:網站內容來源於EnergyTrend https://www.energytrend.com.tw/ev/,如有侵權,請聯繫我們,我們將及時處理

    【其他文章推薦】

    ※網頁設計公司推薦更多不同的設計風格,搶佔消費者視覺第一線

    ※廣告預算用在刀口上,網站設計公司幫您達到更多曝光效益

    ※自行創業 缺乏曝光? 下一步"網站設計"幫您第一時間規劃公司的門面形象

  • 特斯拉啟用臺南奇美博物館超級充電站,下一站臺中七期將啟用

    特斯拉啟用臺南奇美博物館超級充電站,下一站臺中七期將啟用

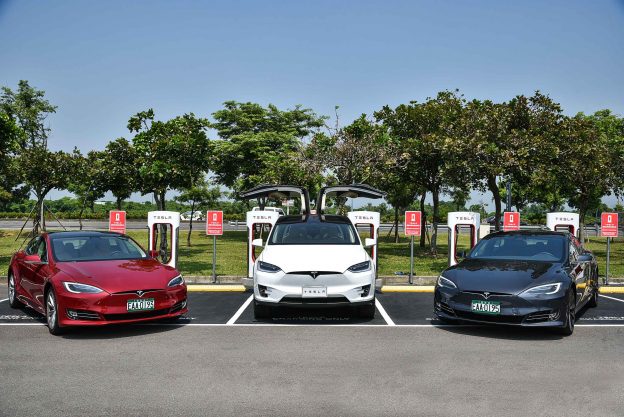
    特斯拉(Tesla) 今日(7/20) 啟用臺灣第二組超級充電站,為全亞洲第一組設在博物館園區的超級充電站。而第三組超級充電站則會在下週於臺中七期啟用。

    此次啟用的台南超級充電站位於台南奇美博物館,是全亞洲第一組設立於博物館的超級充電設施,共有8 組超級充電設備,足以應付開車環島遊,以及跨縣市長途旅遊等的需要。這次的項目更獲得台南政府大力支持,鼓勵特斯拉對於環保理念的實踐。特斯拉在台的首座超級充電站設於台北花博園區,該充電站提供6 組超級充電設備。

    下週特斯拉將啟用位於臺中七期的第三組超級充電站,鄰近國道一號臺中交流,方便南來北往的特斯拉車主休息同時,快速充電再上路。

    特斯拉的超級充電站充電30 分鐘,就能供應行駛270 公里所需電力,為臺北臺南間七成路程。而設在百貨公司的目的地充電站,已經從臺灣頭的翡翠灣,到臺灣尾的墾丁,遍佈14 個縣市,超過80 個地點,250 支的目的地充電座。

    (合作媒體:。圖片出處:特斯拉提供)  

    本站聲明:網站內容來源於EnergyTrend https://www.energytrend.com.tw/ev/,如有侵權,請聯繫我們,我們將及時處理

    【其他文章推薦】

    ※如何讓商品強力曝光呢? 網頁設計公司幫您建置最吸引人的網站,提高曝光率!!

    ※網頁設計一頭霧水??該從何著手呢? 找到專業技術的網頁設計公司,幫您輕鬆架站!

    ※想知道最厲害的台北網頁設計公司推薦、台中網頁設計公司推薦專業設計師”嚨底家”!!

  • Gogoro 雲嘉地區電池交換站正式啟用,暢騎基隆到屏東

    Gogoro 雲嘉地區電池交換站正式啟用,暢騎基隆到屏東

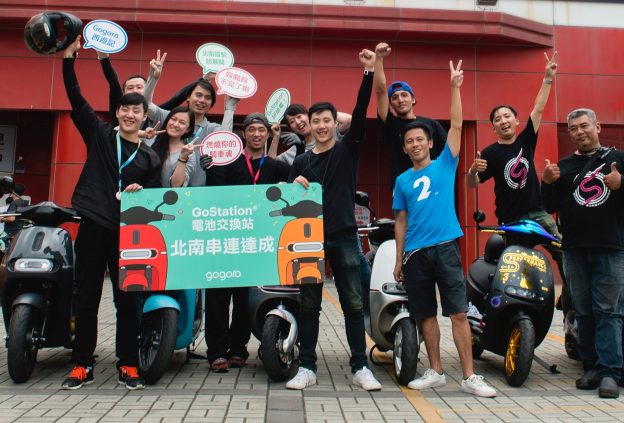
    Gogoro 車主們期待已久的雲嘉地區電池交換站21 日正式開通提供服務。未來,Gogoro 的車主將可以騎乘Smartscooter 智慧雙輪縱貫台灣西半部,一路從基隆暢騎到屏東。

    Gogoro 於21 日宣布,雲林嘉義地區首批5 座GoStation 電池交換站正式上線,其中兩站位於雲林斗六、虎尾;另三站則分布於嘉義市區。自從Gogoro 於2015 年在台北市設立首座電池交換站以來,短短兩年的時間,已經建置將近400 座電池交換站,廣布於基隆到屏東的各個縣市,在六都甚至不到一公里就設有一站,累積提供將近500 萬次的電池交換服務,是全世界最穩定的電池交換能源網路系統。

    Gogoro 台灣區行銷總監陳彥揚表示: 「雲嘉地區GoStation 電池交換站的開通有3 個劃時代的意義。首先,我們顛覆消費者對於電動機車續航力不足的刻板印象;兩年前,沒有人會相信,我們可以騎乘電動機車橫跨北高。其次,對Gogoro 車主而言,Gogoro 將不再僅是都會的通勤工具,而是更進一步深入他們的生活,成為跨縣市旅遊的另一種交通選擇;最後,我們則提供雲嘉地區民眾一個能夠改善當地空污,讓生活環境更環保、更健康的解決方案。」

    日前宣布Gogoro 2 系列預購超過13,000 台,震撼市場的Gogoro 在雲林嘉義地區提供電池交換站的服務後,搭配雲嘉地區相對較高的電動機車補助,將加速當地居民的購車意願。目前,雲林縣汰換二行程機車購買電動機車的總補助金額達34,000 元,嘉義市為31,000 元,嘉義縣則為21,000 元。Gogoro 也正規劃在不久的將來於雲嘉地區增設銷售及維修據點,希望很快可以讓雲嘉的居民享有Gogoro 完整的銷售、維修、電池交換等全方位服務。

      (合作媒體:。圖片出處:科技新報)

    本站聲明:網站內容來源於EnergyTrend https://www.energytrend.com.tw/ev/,如有侵權,請聯繫我們,我們將及時處理

    【其他文章推薦】

    ※帶您來了解什麼是 USB CONNECTOR  ?

    ※自行創業 缺乏曝光? 下一步"網站設計"幫您第一時間規劃公司的門面形象

    ※如何讓商品強力曝光呢? 網頁設計公司幫您建置最吸引人的網站,提高曝光率!!

    ※綠能、環保無空污,成為電動車最新代名詞,目前市場使用率逐漸普及化

    ※廣告預算用在刀口上,網站設計公司幫您達到更多曝光效益
  • 日產傳退出EV電池生產業務、子公司AES賣中國GSR

    日產傳退出EV電池生產業務、子公司AES賣中國GSR

    朝日新聞22日報導,日產汽車(Nissan)將退出電動車(EV)用電池的生產業務,旗下車用電池生產子公司「Automotive Energy Supply(以下簡稱AES)」將出售給中國投資基金「GSR」,出售額預估為1,000億日圓,雙方預計會在今年夏天達成共識並對外發表。日產在退出EV電池生產業務後,會將資源集中在最先端電池的研發上。

    報導指出,鋰離子電池是決定EV競爭力的關鍵,而日系廠商原先是該領域的霸主,不過近年來,南韓、中國廠商呈現顯著成長,加上AES銷售通路有限,因此日產研判擁有EV電池生產業務不具備太多好處。

    AES為日產、NEC分別出資51%、49%於2007年設立的公司,主要生產日產電動車Leaf或油電混合車(HV)所需的鋰離子電池。

    根據調查公司Techno Systems Research指出,2014年Panasonic車用鋰離子電池全球市佔率高達47%,而2015年雖維持首位、但市佔率萎縮至34%;反觀「其他廠商」市佔率從14%飆增至33%,而在「其他廠商」中、比亞迪(BYD)等中國廠商佔了大多數,LG化學、三星SDI等南韓廠商也在後猛追。

    中國對電池市場虎視眈眈,成長最快的電池廠「寧德時代新能源科技股份」(簡稱寧德時代或CATL)已誓言要在2020年底前,使電池產量超越特斯拉(Tesla)、Panasonic合資的「Gigafactory」超大電池廠。

    英國金融時報3月5日報導,北京已呼籲企業在2020年底前將車用電池產能拉高一倍,還鼓勵業者前往海外投資。高盛預估,鋰電池將是未來10年的關鍵技術,估計到了2025年市場總值上看400億美元、且主要會由中國主導。

    寧德時代行銷主任Neil Yang預測,雖然超越日本、南韓業者並非易事,但預估未來10年內,全球只會剩下10家鋰電池製造商,其中60%的市場會由前三大業者拿下。他也透露寧德時代要將觸角探至全球的野心,聲稱該公司希望跟特斯拉合作,也一直在跟通用汽車(GM)接洽,而福斯(Volkswagen)、BMW則已都是他們的客戶。

    寧德時代預計要在2020年將鋰電池總產能拉升至50GWh,而中國整體的鋰電池產能則合計會達121GWh。相較之下,特斯拉則希望在明(2018)年將鋰電池產能拉升至35GWh。每1個GWh的電力,可供應40,000輛電動車、每部行駛100公里所需。中國已在2013年超越南韓成為全世界最大的鋰電池供應國。

    (本文內容由MoneyDJ授權使用。圖片出處:public domain CC0)

    本站聲明:網站內容來源於EnergyTrend https://www.energytrend.com.tw/ev/,如有侵權,請聯繫我們,我們將及時處理

    【其他文章推薦】

    ※為什麼 USB CONNECTOR 是電子產業重要的元件?

    ※網頁設計一頭霧水??該從何著手呢? 找到專業技術的網頁設計公司,幫您輕鬆架站!

    ※想要讓你的商品成為最夯、最多人討論的話題?網頁設計公司讓你強力曝光

    ※想知道最厲害的台北網頁設計公司推薦、台中網頁設計公司推薦專業設計師”嚨底家”!!

  • EV弱點一次解決!豐田傳推全固體電池車、數分鐘充飽電

    EV弱點一次解決!豐田傳推全固體電池車、數分鐘充飽電

    東京新聞25日報導,豐田汽車(Toyota)計畫在2022年於日本國內開賣新型電動車(EV),其電池將採用充電量可達鋰離子電池2倍的「全固體電池」,將大幅提升EV的續航距離,且僅需數分鐘時間就可充飽電。在EV的研發上,由歐美廠商跑在前頭,而豐田期望藉由導入革新性技術扳回劣勢。

    報導指出,現行市售的EV所搭載的電池以鋰離子電池為主,不過其弱點在於充飽一次電所能行駛的距離約300-400km、遜於汽油車,且即便使用快速充電技術、也需花費數十分鐘才能充飽電,而採用全固體電池的話,就有望一口氣將上述弱點全數解決。

    據報導,全固體電池是將電解質從液體變更為固體,而豐田長年來持續進行全固體電池的研發,並於去年宣佈已攜手東京工業大學成功發現可適用於電解質的固體材料,並將在今年開始進行量產研發。

    德國BMW、福斯(Volkswagen)等車廠也正研發全固體電池,不過量產相關計畫仍未明。

    日經新聞曾於2011年10月報導,豐田汽車已和東京工業大學及高能源加速器研究機構攜手研發出一款使用新化合物的次世代電動車(EV)用「全固體電池」,其充飽一次電所能行駛的距離最長有望達1,000km左右的水準。

    富士經濟6月22日公布調查報告指出,預估2030年時EV年銷售量將增至407萬台、超越油電混合車(HV、2030年銷售量預估為391萬台),且之後雙方的差距將持續擴大。富士經濟預估,在中國需求增加加持下,2035年EV全球銷售量將擴大至630萬台、將達2016年的13.4倍(較2016年增加12.4倍)。

    (本文內容由授權使用。圖片出處:Toyota)

    本站聲明:網站內容來源於EnergyTrend https://www.energytrend.com.tw/ev/,如有侵權,請聯繫我們,我們將及時處理

    【其他文章推薦】

    ※USB CONNECTOR掌控什麼技術要點? 帶您認識其相關發展及效能

    ※評比前十大台北網頁設計、台北網站設計公司知名案例作品心得分享

    ※智慧手機時代的來臨,RWD網頁設計已成為網頁設計推薦首選

  • 電動車增長 高盛估全球石油需求最快2024年觸頂

    電動車增長 高盛估全球石油需求最快2024年觸頂

    路透社7月25日報導,高盛(Goldman Sachs)最新報告表示,受到汽車燃油效率提高、電動車產業快速發展、經濟增長低迷以及高油價等因素的影響,全球石油需求最快可能在2024年就會到達高峰。報告預估,全球的電動車市場將從2016年的200萬輛,爆發增長至2030年的8,300萬輛。全球石油需求的年均增長率將從2011到2016年期間的1.6%,降至2017到2022年的1.2%,至2025年降至0.7%,2030年降至0.4%。

    高盛表示,從現在起到2030年,運輸部門對石油需求增長的貢獻將會逐步下滑,石化產業的需求將取而代之並躍居主流。報告也預估未來五年油品的供應將會出現過剩,因煉油產能持續增加但需求增長放緩的影響,這會使得全球煉油廠的產能利用率下滑,並壓縮煉油廠的毛利。此外,由於越來越多的石化原料來自煉油體系之外(如天然氣凝析油等),煉油廠石油需求的佔比也將會下滑。

    亞洲三大石油消費國中國大陸、印度以及日本的需求增長疲弱,將令油市重新恢復平衡的時間拉長。大陸、印度以及日本合計佔全球石油需求的20%比重,但各自面臨不同的困難,使得石油需求的增長疲弱。其中,日本受困於人口老化以及汽車燃油效率的持續提高,印度因去年底去貨幣化的政策衝擊需求,而中國大陸正積極去化過剩煉油產能,將會影響到原油的需求。

    英國石油公司(BP PLC)發布的《世界能源統計年鑑》表示,2016年,全球能源需求增長1%,連續第三年呈現疲弱的增長態勢(2014與2015年分別年增1%與0.9%),相比過去十年的平均增長率為1.8%。主要的增長來自於中國大陸與印度,其中印度2016年能源需求年增5.4%,增速與過去幾年相符。大陸去年能源需求年增1.3%,與2015年的1.2%增幅相近,但只有過去十年平均增速的四分之一,並寫下1997-98年亞洲金融風暴以來的連續兩年最低增速。

    BP年鑑指出,2016年,石油消費佔全球能源消費的三分之一比重,全球石油需求年增1.6%或每日160萬桶,此高於過去十年的平均增速(1.2%)。其中,大陸石油需求年增每日40萬桶,印度以及歐洲的石油需求均年增每日30萬桶。2016年,全球石油日產量僅年增40萬桶,則是創下2013年以來的最低增長;其中,中東的石油日產量年增170萬桶,但中東以外的石油日產量則是年減130萬桶。

    (本文內容由授權使用。圖片出處:public domain CC0)


    本站聲明:網站內容來源於EnergyTrend https://www.energytrend.com.tw/ev/,如有侵權,請聯繫我們,我們將及時處理

    【其他文章推薦】

    ※台北網頁設計公司這麼多,該如何挑選?? 網頁設計報價省錢懶人包"嚨底家"

    ※網頁設計公司推薦更多不同的設計風格,搶佔消費者視覺第一線

    ※想知道購買電動車哪裡補助最多?台中電動車補助資訊懶人包彙整

  • 繼法國之後,英國政府宣布2040 年禁售汽柴油車

    繼法國之後,英國政府宣布2040 年禁售汽柴油車

    汽柴油車真的要走入歷史了嗎?繼法國宣布2040 年禁售汽柴油車後,英國政府為解決空氣污染問題,準備從30 億英鎊抗空汙的資金中提撥2.55 億英鎊協助委員會加快地方措施,以應對柴油車輛的污染,終極目標也將在2040 年前禁售汽柴油車。

    英國獨立報(The Independent) 報導,空氣污染與英國每年約4 萬人過早死亡有關,運輸也佔溫室氣體排放量的很大一部分。英國政府先前推出的抗空汙計畫版本被環保人士反對,認為力道太弱,無法達到歐盟的排放標準,英國最高法院要求7 月31 日前英國政府必須制定新的計畫,以降低有害二氧化氮的排放量,而就在法院規定的截止日前,英國政府宣布2040 年汽柴油車禁令。

    英國追隨法國腳步頒布禁售令,顯示向電動車轉型的速度正在加快,BMW 宣布計畫推出Mini 電動車版,將在英國牛津進行組裝,Volvo 也宣布清潔能源車計畫。

    英國政府還將討論柴油車報廢計劃的執行細節。英國環保倡議者認為,這項計劃應包括政府資助且強制性的清潔空氣區,對進入高空氣污染地區的高污染車輛收取費用。對清潔空氣區設立收費制度被視為是最有效打擊二氧化氮污染的政策,而柴油車是排量二氧化氮的禍首。

    但是英國政府對此有疑慮,認為這是懲罰柴油車駕駛,畢竟原本認為柴油車的碳排量比汽車少,因此鼓勵消費者購買。英國政府傾向改裝巴士等交通工具,降低排放量,或改變道路佈局,甚至改變速度和重新編排交通號誌等功能,使交通流量更加順暢,減少污染。

    英國政府發言人表示,不該責怪柴油車駕駛,為了幫助他們改用清潔車,政府會討論針對性的報廢計劃,支持受本地計劃影響的駕駛。但英國在野黨不滿意這種溫和的作風,呼籲柴油車禁售令應該提前至2025 年,並提出廢止計劃幫駕駛轉換成更環保的車輛。

    印度2030 年實現全電動車目標

    除歐洲國家之外,受嚴重空汙困擾的印度動作也非常積極,印度政府計畫2030 年實現全電動車目標,而印度政府此舉並不只是為了抗空汙,還可減少燃料進口費用。印度重工業部和印度國家研究院正在製定促進電動汽車發展政策,主要是朝降低成本提高價格誘因做起,現在印度對混合動力車與電動車提供補貼,初期也會補貼業者度過轉型期,為2030 年禁售汽柴油車鋪路。

    未來3 年印度將大規模佈建充電基礎設施與電池交換計畫,目前只有印度只有電動車廠  Mahindra Electric 在印度提供全電動車,最近Anand Mahindra 執行長在社群媒體上邀請Tesla 到印度設置商店,Tesla 將在2017 年底之前進入印度市場,開放印度消費者訂購Model 3,明年可能開始展店。

    除了電動汽車,混合動力汽車市場處於更好的市場位置,豐田、Volvo 和BMW 等幾家製造商在印度提供混合動力車或插電式混合動力車。特斯拉和日產也宣布進在印度市場堆出Model 3和Leaf。若印度政府的計劃順利進行,印度將成為全球電動車品牌的一級戰場。

    (合作媒體:。圖片出處:public domain CC0)

    本站聲明:網站內容來源於EnergyTrend https://www.energytrend.com.tw/ev/,如有侵權,請聯繫我們,我們將及時處理

    【其他文章推薦】

    ※想知道網站建置、網站改版該如何進行嗎?將由專業工程師為您規劃客製化網頁設計及後台網頁設計

    ※不管是台北網頁設計公司、台中網頁設計公司,全省皆有專員為您服務

    ※Google地圖已可更新顯示潭子電動車充電站設置地點!!

    ※帶您來看台北網站建置,台北網頁設計,各種案例分享

  • 上海新能源汽車展8月23舉行 新能源物流車運營模式受關注

    資料顯示,目前中國物流車的保有量在2000萬量左右,而新能源物流車在整個物流市場僅占2%。隨著建設“美麗中國”的宏願及“十三五規劃”的國策推進,物流車輛的新能源化勢在必行。目前,中國物流行業發展迅速,除了中國郵政、順豐及四通一達等快遞企業;天貓、京東等電商自建物流之外,供應鏈企業、飲料食品、餐飲配送、食蔬鮮農、工廠貨運等行業無不存在物流。


    千億市場規模放量


    市場普遍認為,僅考慮替代市場,城市物流車市場空間可達250萬輛。2017年以來,物流車的訂單也是不斷。3月,欣旺達與陝西通家簽訂了20000輛電動物流車的動力電池系統訂單。5月,九龍汽車與廣通汽車簽訂《採購合同》,採購金額達26.55億元。6月,中植汽車與浙江軍盛控股有限公司、城市合夥人創客(南京)股份有限公司簽訂5年10萬輛純電動物流車的超大生產協議。7月,萬馬股份發佈最新投資者關係活動記錄表披露,公司圍繞“運力”重點佈局電動物流車、充電樁、貨源和快充網四個方面。上市公司頻獲訂單和加速佈局的背後無一不在說明,新能源物流車行業的發展將呈井噴態勢。


    市場放量巨大但運營卻遇瓶頸


    雖然市場放量巨大,政府剛需迫切,但是新能源物流車與傳統物流車同樣存在著購車成本高、運營模式單一、盈利難等問題。同時新能源物流車基本為純電動,充電難也成為了新能源物流車的推廣中亟待解決的問題。

    目前,新能源物流車運營的模式大致分為四種:1.新能源物流車輛中長期租賃模式;2.新能源物流車輛分時租賃模式;廠商自有物流車定向租賃模式;4.新能源專用車輛定制模式。但是無論哪種模式來看,新能源物流車目前普遍面臨著充維保障體系建設週期長、投資大、需要土地、電網等需政府部門協調的諸多問題。


    現有困難如何突破?


    業內人士認為,大規模、體系化的運營,才能真正取得客戶的深度信任,讓客戶切實感受到物流車電動化時代的到來。如果純電動物流車運營仍然沿襲傳統物流車的老模式,必將會面臨諸多的發展瓶頸。只有改革新能源物流車的商業模式與運營模式,才能從根本上解決充電難、購車成本高、維保成本高、運營效率低等一系列問題。

    據瞭解,由充電設施線上網、廣東省充電設施協會、廣東省新能源汽車產業協會和振威展覽股份共同主辦,中國土木工程學會城市公共交通學會協辦的2017上海國際新能源汽車產業博覽會將於8月23-25日在上海新國際博覽中心舉行。同期還將舉辦純電動物流車運營商大會、新能源汽車充換電技術高峰論壇及共用汽車大會。

    其中,純電動物流車運營商大會邀請了八匹馬、一微新能源、駒馬物流、雲杉智慧、地上鐵、傳化智聯、士繼達新能源、綠道新能源等國內知名新能源物流車運營商,以及來自政府主管部門、專家學者、科研院校、資本方等重量級嘉賓參會交流,多維度深層次探討新能源物流車運營模式,旨在推動新能源物流車產業的快速發展。

    此外,比亞迪、申龍客車、珠海銀隆、上汽集團、上饒客車、中植新能源、中通、江淮、吉利、眾泰、知豆、南京金龍、成功汽車、新吉奧集團、瑞馳新能源、福汽新龍馬等新能源汽車企業,以及精進電動、英威騰、東風電機、力神、沃特瑪、國軒高科、地上鐵、特來電、科陸、巴斯巴、萬馬專纜、奧美格、瑞可達等核心三電及零部件知名企業將亮相本次展會,展出最新款產品和前沿技術。


    參觀預登記,請點擊:

    本站聲明:網站內容來源於EnergyTrend https://www.energytrend.com.tw/ev/,如有侵權,請聯繫我們,我們將及時處理

    【其他文章推薦】

    ※網頁設計公司推薦更多不同的設計風格,搶佔消費者視覺第一線

    ※廣告預算用在刀口上,網站設計公司幫您達到更多曝光效益

    ※自行創業 缺乏曝光? 下一步"網站設計"幫您第一時間規劃公司的門面形象

  • Gogoro 太陽能電池交換站,在新北八里驅動示範

    Gogoro 太陽能電池交換站,在新北八里驅動示範

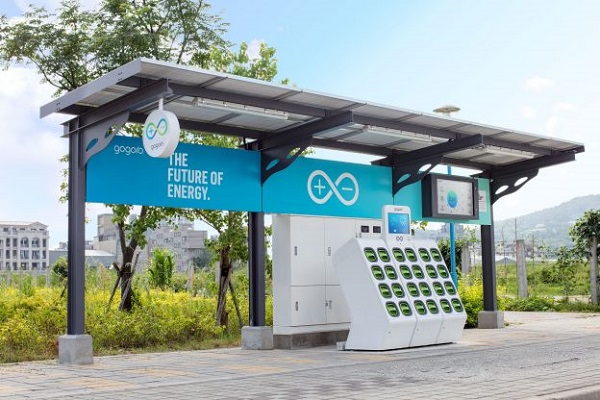
    新創科技公司 Gogoro 睿能創意股份有限公司,28 日宣布其與新北市政府合作的首座太陽能電池交換站,正式在新北市八里區開始營運。隨著這個搭配太陽能面板的電池交換站的啟動,Gogoro 對永續能源的承諾邁出更關鍵的一步。   這座位於八里十三行博物館附近(新北市八里區文昌路與文昌一街交叉口)的 Gogoro 八里公兒四電池交換站配置 2.3kW 太陽能面板,依據天氣環境等因素,每天可以產生大約 6.21 kWH 的電力,是第一座以再生能源提供電力的 GoStation 電池交換站。太陽能電力不但可以提供電池交換站的 Gogoro 電池使用,降低發電時所產生的二氧化碳排放,更可以與全台電力網路連結,參與整體網路的電量調節。   Gogoro 執行長陸學森表示 :「Gogoro 致力發展潔淨的智慧能源,希望透過具備能源調度能力的智慧電網,成為城市的電力調節樞紐,以促成電力平衡。與新北市政府合作的太陽能八里電池交換示範站為我們上述的目標邁出了重要的一步。」   新北市政府則表示,市府一直在積極尋找降低溫室氣體排放、改善空氣污染的積極方法,與 Gogoro 合作成立全世界第一座太陽能電池交換站具有標竿式的意義。電動機車零排放的特性不但可以提升市區的空氣品質,以再生能源為來源的電力,更可以降低交通工具所帶來的碳排放。未來也將持續努力發展以再生能源補充電力的相關設施,做為新北市重要的基礎設施。   這座太陽能電池交換示範站,設有物聯網智慧平台,透過分析供電情況的螢幕,說明了包括減少碳排量,減少樹木砍伐面積,綠能總儲電量,城市電網 ,太陽能發電量等訊息,讓每名換電的民眾,清楚的知道,自己對環境的貢獻度,也具有相當程度的教育意義。   Gogoro 目前擁有 25,000 名車主,總共累計將近 500 萬次的電池交換,9,000 萬公里的總里程數,已經替地球減少 720 萬公斤的二氧化碳排放,隨著未來再生能源比例逐漸提升,Gogoro 的車主們將更對地球與環境產生更多的正面影響力。Gogoro 為鼓勵車主響應綠能電池交換站,也設計了特別的機制。凡是造訪八里公兒四站,並完成電池交換的車主,即可在 Gogoro App 上獲得「阿波羅的力量」徽章。   (合作媒體:。圖片出處:科技新報)  

    本站聲明:網站內容來源於EnergyTrend https://www.energytrend.com.tw/ev/,如有侵權,請聯繫我們,我們將及時處理

    【其他文章推薦】

    ※如何讓商品強力曝光呢? 網頁設計公司幫您建置最吸引人的網站,提高曝光率!!

    ※網頁設計一頭霧水??該從何著手呢? 找到專業技術的網頁設計公司,幫您輕鬆架站!

    ※想知道最厲害的台北網頁設計公司推薦、台中網頁設計公司推薦專業設計師”嚨底家”!!

  • MachO文件詳解–逆向開發

    MachO文件詳解–逆向開發

    今天是逆向開發的第5天內容–MachO文件(Mac 和 iOS 平台可執行的文件),在逆向開發中是比較重要的,下面我們着重講解一下MachO文件的基本內容和使用。

    一、MachO概述

    1. 概述

    Mach-O是Mach Object文件格式的縮寫,iOS以及Mac上可執行的文件格式,類似Window的exe格式,Linux上的elf格式。Mach-O是一個可執行文件、動態庫以及目標代碼的文件格式,是a.out格式的替代,提供了更高更強的擴展性。

    2.常見格式

    Mach-O常見格式如下:

    • 目標文件 .o
    • 庫文件
    1. .a
    2. .dylib
    3. .framework
    • 可執行文件
    • dyld
    • .dsym

      通過file文件路徑查看文件類型

    我們通過部分實例代碼來簡單研究一下。

    2.1目標文件.o

    通過test.c 文件,可以使用clang命令將其編譯成目標文件.o

    我們再通過file命令(如下)查看文件類型

    是個Mach-O文件。

    2.2 dylib

    通過cd /usr/lib命令查看dylib

    通過file命令查看文件類型


     2.3 .dsym

    下面是一個截圖來說明.dsym是也是Mach-O文件格式


    以上只是Mach-O常見格式的某一種,大家可以通過命令來嘗試。

    3. 通用二進制文件

    希望大家在了解App二進制架構的時候,可以先讀一下本人寫的另一篇博客關於armv7,armv7s以及arm64等的介紹。

    通用二進制文件是蘋果自身發明的,基本內容如下

    下面通過指令查看Macho文件來看下通用二進制文件


    然後通過file指令查看文件類型


    上面該MachO文件包含了3個架構分別是arm v7,arm v7s 以及arm 64 。

    針對該MachO文件我們做幾個操作,利用lipo命令拆分合併架構

    3.1 利用lipo-info查看MachO文件架構

    3.2 瘦身MachO文件,拆分

    利用lipo-thin瘦身架構


     查看一下結果如下,多出來一個新建的MachO_armv7


    3.3 增加架構,合併

    利用lipo -create 合併多種架構

    發現多出一種框架,合併成功多出Demo可執行文件。結果如下:


    整理出lipo命令如下:


    二、MachO文件

    2.1 文件結構

    下面是蘋果官方圖解釋MachO文件結構圖

    MachO文件的組成結構如上,看包括了三個部分

    • Header包含了該二進制文件的一般信息,信息如下:
    1. 字節順序、加載指令的數量以及架構類型
    2. 快速的確定一些信息,比如當前文件是32位或者64位,對應的文件類型和處理器是什麼
    • Load commands 包含很多內容的表
    1. 包括區域的位置、動態符號表以及符號表等
    • Data一般是對象文件的最大部分
    1. 一般包含Segement具體數據

    2.2 Header的數據結構

    在項目代碼中,按下Command+ 空格,然後輸入loader.h  

    然後查看loader.h文件,找到mach_header

    上面是mach_header,對應結構體的意義如下:

    通過MachOView查看Mach64 Header頭部信息

    2.3 LoadCommands

    LoadCommand包含了很多內容的表,通過MachOView查看LoadCommand的信息,圖如下:


    但是大家看的可能並不了解內容,下面有圖進行註解,可以看下主要的意思

    2.4 Data

    Data包含Segement,存儲具體數據,通過MachOView查看,地址映射內容


    三、DYLD

    3.1 dyld概述

    dyld(the dynamic link editor)是蘋果動態鏈接器,是蘋果系統一個重要的組成部分,系統內核做好準備工作之後,剩下的就會交給了dyld。

    3.2 dyld加載過程

    程序的入口一般都是在main函數中,但是比較少的人關心main()函數之前發生了什麼?這次我們先探索dyld的加載過程。(但是比在main函數之前,load方法就在main函數之前)

    3.2.1 新建項目,在main函數下斷


    main()之前有個libdyld.dylib start入口,但是不是我們想要的,根據dyld源碼找到__dyld_start函數

    3.2.2 dyld main()函數

    dyld main()函數是關鍵函數,下面是函數實現內容。(此時的main實現函數和程序App的main 函數是不一樣的,因為dyld也是一個可執行文件,也是具有main函數的)

    //
    // Entry point for dyld.  The kernel loads dyld and jumps to __dyld_start which
    // sets up some registers and call this function.
    //
    // Returns address of main() in target program which __dyld_start jumps to
    //
    uintptr_t
    _main(const macho_header* mainExecutableMH, uintptr_t mainExecutableSlide, 
            int argc, const char* argv[], const char* envp[], const char* apple[], 
            uintptr_t* startGlue)
    {
        // Grab the cdHash of the main executable from the environment
        // 第一步,設置運行環境
        uint8_t mainExecutableCDHashBuffer[20];
        const uint8_t* mainExecutableCDHash = nullptr;
        if ( hexToBytes(_simple_getenv(apple, "executable_cdhash"), 40, mainExecutableCDHashBuffer) )
            // 獲取主程序的hash
            mainExecutableCDHash = mainExecutableCDHashBuffer;
    
        // Trace dyld's load
        notifyKernelAboutImage((macho_header*)&__dso_handle, _simple_getenv(apple, "dyld_file"));
    #if !TARGET_IPHONE_SIMULATOR
        // Trace the main executable's load
        notifyKernelAboutImage(mainExecutableMH, _simple_getenv(apple, "executable_file"));
    #endif
    
        uintptr_t result = 0;
        // 獲取主程序的macho_header結構
        sMainExecutableMachHeader = mainExecutableMH;
        // 獲取主程序的slide值
        sMainExecutableSlide = mainExecutableSlide;
    
        CRSetCrashLogMessage("dyld: launch started");
        // 設置上下文信息
        setContext(mainExecutableMH, argc, argv, envp, apple);
    
        // Pickup the pointer to the exec path.
        // 獲取主程序路徑
        sExecPath = _simple_getenv(apple, "executable_path");
    
        // <rdar://problem/13868260> Remove interim apple[0] transition code from dyld
        if (!sExecPath) sExecPath = apple[0];
    
        if ( sExecPath[0] != '/' ) {
            // have relative path, use cwd to make absolute
            char cwdbuff[MAXPATHLEN];
            if ( getcwd(cwdbuff, MAXPATHLEN) != NULL ) {
                // maybe use static buffer to avoid calling malloc so early...
                char* s = new char[strlen(cwdbuff) + strlen(sExecPath) + 2];
                strcpy(s, cwdbuff);
                strcat(s, "/");
                strcat(s, sExecPath);
                sExecPath = s;
            }
        }
    
        // Remember short name of process for later logging
        // 獲取進程名稱
        sExecShortName = ::strrchr(sExecPath, '/');
        if ( sExecShortName != NULL )
            ++sExecShortName;
        else
            sExecShortName = sExecPath;
        
        // 配置進程受限模式
        configureProcessRestrictions(mainExecutableMH);
    
    
        // 檢測環境變量
        checkEnvironmentVariables(envp);
        defaultUninitializedFallbackPaths(envp);
    
        // 如果設置了DYLD_PRINT_OPTS則調用printOptions()打印參數
        if ( sEnv.DYLD_PRINT_OPTS )
            printOptions(argv);
        // 如果設置了DYLD_PRINT_ENV則調用printEnvironmentVariables()打印環境變量
        if ( sEnv.DYLD_PRINT_ENV ) 
            printEnvironmentVariables(envp);
        // 獲取當前程序架構
        getHostInfo(mainExecutableMH, mainExecutableSlide);
        //-------------第一步結束-------------
        
        // load shared cache
        // 第二步,加載共享緩存
        // 檢查共享緩存是否開啟,iOS必須開啟
        checkSharedRegionDisable((mach_header*)mainExecutableMH);
        if ( gLinkContext.sharedRegionMode != ImageLoader::kDontUseSharedRegion ) {
            mapSharedCache();
        }
        ...
    
        try {
            // add dyld itself to UUID list
            addDyldImageToUUIDList();
    
            // instantiate ImageLoader for main executable
            // 第三步 實例化主程序
            sMainExecutable = instantiateFromLoadedImage(mainExecutableMH, mainExecutableSlide, sExecPath);
            gLinkContext.mainExecutable = sMainExecutable;
            gLinkContext.mainExecutableCodeSigned = hasCodeSignatureLoadCommand(mainExecutableMH);
    
            // Now that shared cache is loaded, setup an versioned dylib overrides
        #if SUPPORT_VERSIONED_PATHS
            checkVersionedPaths();
        #endif
    
    
            // dyld_all_image_infos image list does not contain dyld
            // add it as dyldPath field in dyld_all_image_infos
            // for simulator, dyld_sim is in image list, need host dyld added
    #if TARGET_IPHONE_SIMULATOR
            // get path of host dyld from table of syscall vectors in host dyld
            void* addressInDyld = gSyscallHelpers;
    #else
            // get path of dyld itself
            void*  addressInDyld = (void*)&__dso_handle;
    #endif
            char dyldPathBuffer[MAXPATHLEN+1];
            int len = proc_regionfilename(getpid(), (uint64_t)(long)addressInDyld, dyldPathBuffer, MAXPATHLEN);
            if ( len > 0 ) {
                dyldPathBuffer[len] = '\0'; // proc_regionfilename() does not zero terminate returned string
                if ( strcmp(dyldPathBuffer, gProcessInfo->dyldPath) != 0 )
                    gProcessInfo->dyldPath = strdup(dyldPathBuffer);
            }
    
            // load any inserted libraries
            // 第四步 加載插入的動態庫
            if  ( sEnv.DYLD_INSERT_LIBRARIES != NULL ) {
                for (const char* const* lib = sEnv.DYLD_INSERT_LIBRARIES; *lib != NULL; ++lib)
                    loadInsertedDylib(*lib);
            }
            // record count of inserted libraries so that a flat search will look at 
            // inserted libraries, then main, then others.
            // 記錄插入的動態庫數量
            sInsertedDylibCount = sAllImages.size()-1;
    
            // link main executable
            // 第五步 鏈接主程序
            gLinkContext.linkingMainExecutable = true;
    #if SUPPORT_ACCELERATE_TABLES
            if ( mainExcutableAlreadyRebased ) {
                // previous link() on main executable has already adjusted its internal pointers for ASLR
                // work around that by rebasing by inverse amount
                sMainExecutable->rebase(gLinkContext, -mainExecutableSlide);
            }
    #endif
            link(sMainExecutable, sEnv.DYLD_BIND_AT_LAUNCH, true, ImageLoader::RPathChain(NULL, NULL), -1);
            sMainExecutable->setNeverUnloadRecursive();
            if ( sMainExecutable->forceFlat() ) {
                gLinkContext.bindFlat = true;
                gLinkContext.prebindUsage = ImageLoader::kUseNoPrebinding;
            }
    
            // link any inserted libraries
            // do this after linking main executable so that any dylibs pulled in by inserted 
            // dylibs (e.g. libSystem) will not be in front of dylibs the program uses
            // 第六步 鏈接插入的動態庫
            if ( sInsertedDylibCount > 0 ) {
                for(unsigned int i=0; i < sInsertedDylibCount; ++i) {
                    ImageLoader* image = sAllImages[i+1];
                    link(image, sEnv.DYLD_BIND_AT_LAUNCH, true, ImageLoader::RPathChain(NULL, NULL), -1);
                    image->setNeverUnloadRecursive();
                }
                // only INSERTED libraries can interpose
                // register interposing info after all inserted libraries are bound so chaining works
                for(unsigned int i=0; i < sInsertedDylibCount; ++i) {
                    ImageLoader* image = sAllImages[i+1];
                    image->registerInterposing();
                }
            }
    
            // <rdar://problem/19315404> dyld should support interposition even without DYLD_INSERT_LIBRARIES
            for (long i=sInsertedDylibCount+1; i < sAllImages.size(); ++i) {
                ImageLoader* image = sAllImages[i];
                if ( image->inSharedCache() )
                    continue;
                image->registerInterposing();
            }
            ...
    
            // apply interposing to initial set of images
            for(int i=0; i < sImageRoots.size(); ++i) {
                sImageRoots[i]->applyInterposing(gLinkContext);
            }
            gLinkContext.linkingMainExecutable = false;
            
            // <rdar://problem/12186933> do weak binding only after all inserted images linked
            // 第七步 執行弱符號綁定
            sMainExecutable->weakBind(gLinkContext);
    
            // If cache has branch island dylibs, tell debugger about them
            if ( (sSharedCacheLoadInfo.loadAddress != NULL) && (sSharedCacheLoadInfo.loadAddress->header.mappingOffset >= 0x78) && (sSharedCacheLoadInfo.loadAddress->header.branchPoolsOffset != 0) ) {
                uint32_t count = sSharedCacheLoadInfo.loadAddress->header.branchPoolsCount;
                dyld_image_info info[count];
                const uint64_t* poolAddress = (uint64_t*)((char*)sSharedCacheLoadInfo.loadAddress + sSharedCacheLoadInfo.loadAddress->header.branchPoolsOffset);
                // <rdar://problem/20799203> empty branch pools can be in development cache
                if ( ((mach_header*)poolAddress)->magic == sMainExecutableMachHeader->magic ) {
                    for (int poolIndex=0; poolIndex < count; ++poolIndex) {
                        uint64_t poolAddr = poolAddress[poolIndex] + sSharedCacheLoadInfo.slide;
                        info[poolIndex].imageLoadAddress = (mach_header*)(long)poolAddr;
                        info[poolIndex].imageFilePath = "dyld_shared_cache_branch_islands";
                        info[poolIndex].imageFileModDate = 0;
                    }
                    // add to all_images list
                    addImagesToAllImages(count, info);
                    // tell gdb about new branch island images
                    gProcessInfo->notification(dyld_image_adding, count, info);
                }
            }
    
            CRSetCrashLogMessage("dyld: launch, running initializers");
            ...
            // run all initializers
            // 第八步 執行初始化方法
            initializeMainExecutable(); 
    
            // notify any montoring proccesses that this process is about to enter main()
            dyld3::kdebug_trace_dyld_signpost(DBG_DYLD_SIGNPOST_START_MAIN_DYLD2, 0, 0);
            notifyMonitoringDyldMain();
    
            // find entry point for main executable
            // 第九步 查找入口點並返回
            result = (uintptr_t)sMainExecutable->getThreadPC();
            if ( result != 0 ) {
                // main executable uses LC_MAIN, needs to return to glue in libdyld.dylib
                if ( (gLibSystemHelpers != NULL) && (gLibSystemHelpers->version >= 9) )
                    *startGlue = (uintptr_t)gLibSystemHelpers->startGlueToCallExit;
                else
                    halt("libdyld.dylib support not present for LC_MAIN");
            }
            else {
                // main executable uses LC_UNIXTHREAD, dyld needs to let "start" in program set up for main()
                result = (uintptr_t)sMainExecutable->getMain();
                *startGlue = 0;
            }
        }
        catch(const char* message) {
            syncAllImages();
            halt(message);
        }
        catch(...) {
            dyld::log("dyld: launch failed\n");
        }
        ...
        
        return result;
    }

    View Code

    摺疊開dyld main函數,步驟總結如下

    對待dyld的講述,是非常不易的,因為本身過程是比較複雜的,上面僅僅是自身的抽出來的。下面再畫一張流程圖,幫助大家理解。


    四、總結

    MachO文件對於逆向開發是非常重要的,通過本次講解,希望對大家理解逆向開發有所幫助,也希望大家真正可以提高技術,應對iOS市場的大環境,下一篇我們將講述Hook原理–逆向開發。謝謝!!!


    本站聲明:網站內容來源於博客園,如有侵權,請聯繫我們,我們將及時處理【其他文章推薦】

    ※帶您來了解什麼是 USB CONNECTOR  ?

    ※自行創業 缺乏曝光? 下一步"網站設計"幫您第一時間規劃公司的門面形象

    ※如何讓商品強力曝光呢? 網頁設計公司幫您建置最吸引人的網站,提高曝光率!!

    ※綠能、環保無空污,成為電動車最新代名詞,目前市場使用率逐漸普及化

    ※廣告預算用在刀口上,網站設計公司幫您達到更多曝光效益